| 手臂形式 |
垂直多关节 |
最大行程 |
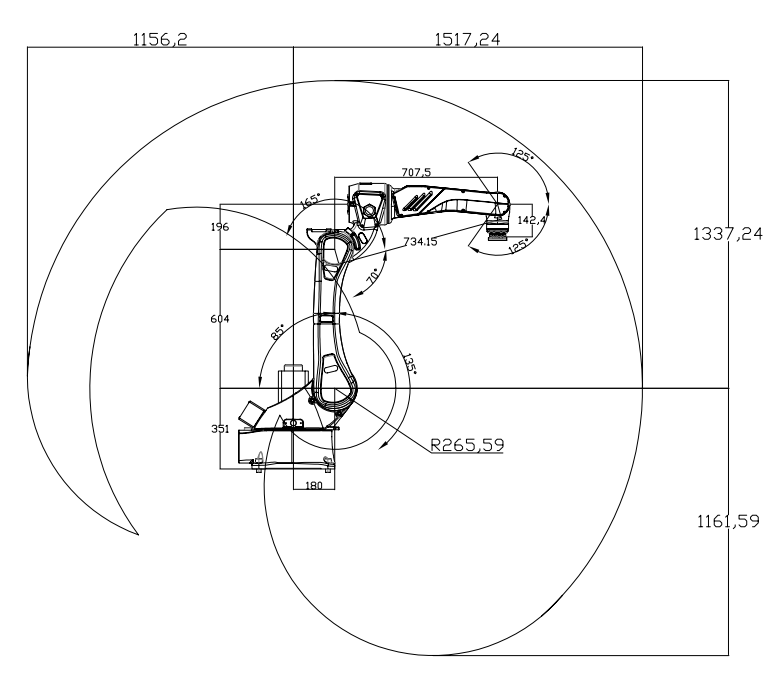
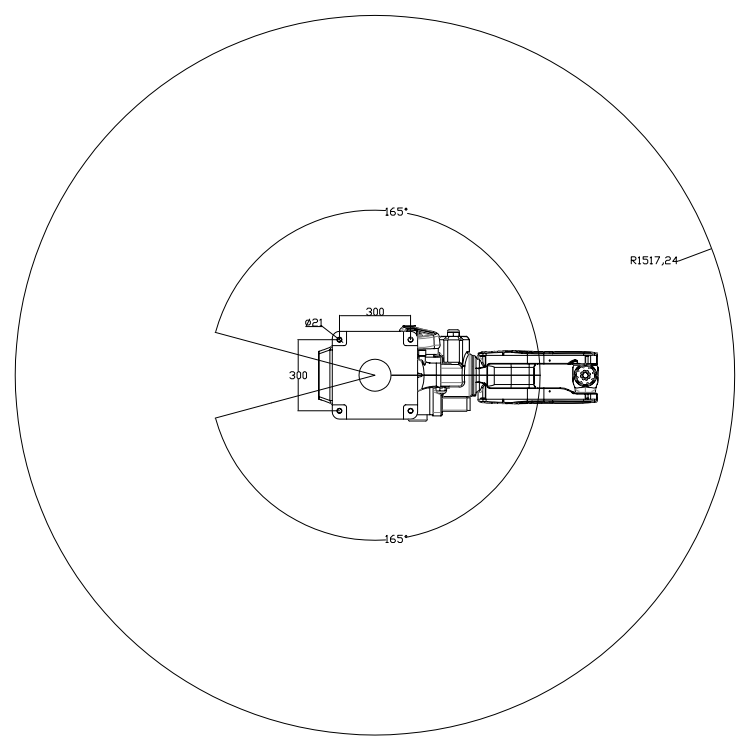
1轴 |
-165° ~ 165° |
| 动作自由度 |
6轴 |
2轴 |
-110° ~ 70° |
| 最大负载 |
12 KG |
3轴 |
-70° ~ 85° |
| 额定功率(KW) |
J1 J2(2.2)
J3(1)
J4(0.4)
J5 J6(0.15)
|
4轴 |
-170° ~ 170° |
| 额定电流(A) |
J1 J2(15)
J3(7)
J4(3.6)
J5 J6(1.8)
|
5轴 |
-125° ~ 125° |
| 额定电压(V) |
220 |
6轴 |
-360° ~ 360° |
| 重复定位精度 |
± 0.03 mm |
最大速度 |
1轴 |
239°/S |
| 最大覆盖范围 |
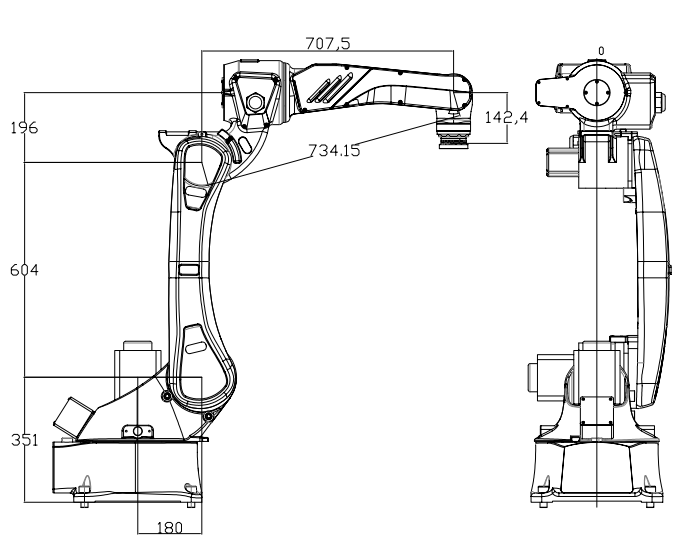
1519 mm |
2轴 |
230°/S |
| 本体重量 |
172 KG |
3轴 |
247°/S |
| 安装方式 |
地面 / 倒装 |
4轴 |
280°/S |
| 安装环境 |
环境温度 |
5轴 |
142°/S |
| 0 ~ 45℃ |
6轴 |
360°/S |
| 相对湿度:20 ~ 80% |
特点 |
节奏紧凑 / 高速度 / 高精度 / 高扩展性 / 易操作
|
|
其他:机器人安装地必须远离易燃或腐蚀性液体或气体、电气干扰源
|
应用场合 |
焊接 |